Máquinas autônomas da John Deere terão sensor 3D para operar em pomares
GUSS, subsidiária da John Deere, planeja incorporar sensor lidar 3D aos pulverizadores autônomos para ampliar a navegação e a detecção de obstáculos em pomares e vinhedos.
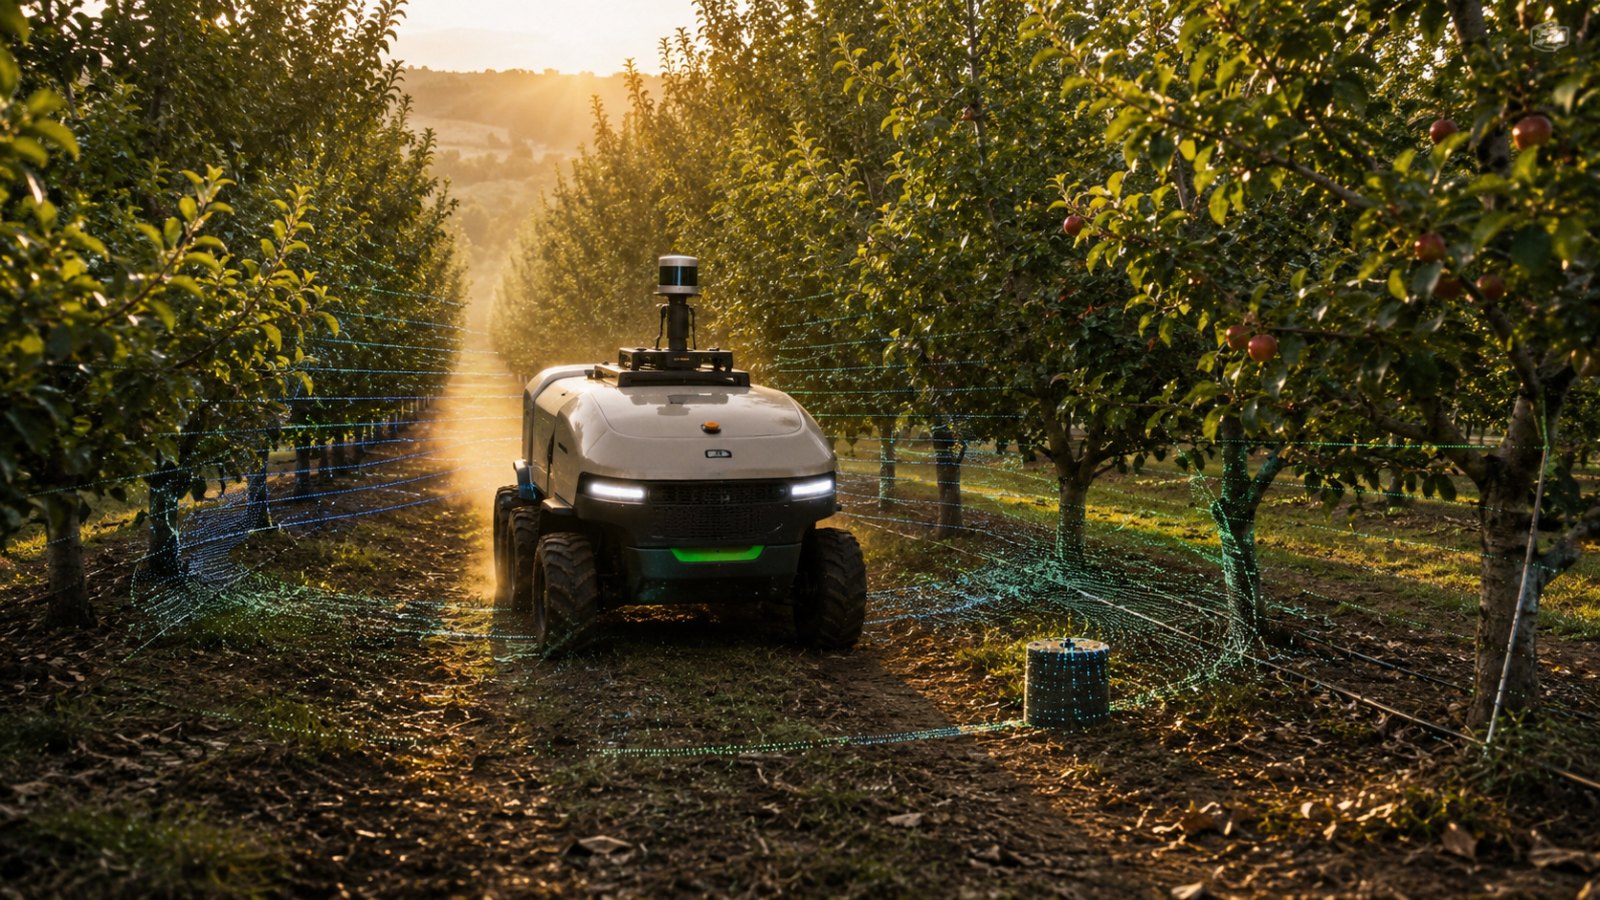
GUSS planeja integrar lidar de nova geração aos pulverizadores autônomos para ampliar a identificação de árvores, linhas de cultivo, terreno e obstáculos em ambientes com poeira e vegetação densa
A GUSS Automation, subsidiária integral da John Deere, planeja incorporar sensores lidar de nova geração aos seus pulverizadores autônomos utilizados em pomares e vinhedos. A tecnologia deverá ampliar a capacidade das máquinas de interpretar o ambiente e identificar obstáculos durante as operações.
O equipamento escolhido é o Rev8 OS0, desenvolvido pela empresa norte-americana Ouster. O sensor produz representações tridimensionais do entorno e pode reconhecer troncos, linhas de cultivo, contornos do terreno e objetos localizados no caminho da máquina.
A integração foi anunciada para a próxima geração da frota de máquinas autônomas da GUSS. As empresas, entretanto, ainda não divulgaram uma data para o início da comercialização, resultados de testes em propriedades, valores ou previsão de disponibilidade da tecnologia no Brasil.
O projeto foi detalhado em comunicado oficial divulgado pela Ouster.
Como funciona o sensor lidar
A palavra lidar vem da expressão inglesa Light Detection and Ranging. O sistema emite pulsos de luz a laser e mede o tempo que eles levam para atingir uma superfície e retornar ao sensor.
A partir dessas medições, o equipamento calcula a distância dos objetos e cria uma nuvem formada por milhões de pontos. O conjunto reproduz em três dimensões elementos como plantas, troncos, galhos, solo, postes, pessoas e outras máquinas.
Essas informações são processadas pelo sistema de autonomia para ajudar o pulverizador a determinar sua posição, manter a trajetória entre as fileiras e reagir diante de um obstáculo.
Diferentemente de uma câmera convencional, o lidar não depende apenas de imagens em duas dimensões. Ele fornece diretamente informações de profundidade e distância, permitindo que o sistema avalie o espaço disponível para a passagem da máquina.
O sensor não deve ser interpretado como substituto isolado do GPS. A tendência é que diferentes tecnologias trabalhem de forma integrada, combinando posicionamento por satélite, lidar, câmeras, sensores de movimento e softwares de navegação.
Pomares criam desafios para máquinas autônomas
A operação autônoma em culturas permanentes apresenta dificuldades diferentes daquelas encontradas em grandes áreas abertas de grãos.
Árvores, copas densas, galhos baixos, ruas estreitas e terrenos irregulares podem limitar a visibilidade e dificultar a recepção dos sinais utilizados pelos sistemas de posicionamento por satélite.
Poeira, névoa produzida durante a pulverização, sombras e mudanças bruscas de luminosidade também podem interferir em alguns sensores. Ao mesmo tempo, a máquina precisa trabalhar próxima às plantas sem provocar colisões ou sair da linha de cultivo.
Em determinados locais, os sistemas convencionais de GPS podem não entregar sozinhos a precisão exigida. Tecnologias de correção de sinal conseguem alcançar maior exatidão, mas a presença de árvores e obstáculos físicos torna importante a utilização de sensores capazes de observar diretamente o ambiente.
Com o lidar, o pulverizador poderá utilizar troncos, fileiras e características do terreno como referências para sua localização. A nuvem de pontos também permite detectar mudanças no percurso que não estavam previstas em um mapa inicial.
Sensor possui campo de visão de 90 graus
O Rev8 OS0 utiliza a arquitetura L4 Ouster Silicon e combina informações tridimensionais de profundidade com cores nativas em alta faixa dinâmica.
De acordo com as especificações divulgadas pela Ouster, o modelo possui campo de visão vertical de 90 graus e pode gerar até 10,4 milhões de pontos por segundo.
A empresa informa alcance de 35 metros para objetos com 10% de refletividade e alcance máximo de até 250 metros. Na prática, a distância de detecção pode variar conforme a configuração, o tipo de superfície, as condições ambientais e a instalação realizada na máquina.
O equipamento foi projetado para aplicações externas e deverá lidar com situações comuns nos pomares, como presença de poeira, vegetação densa, pulverização e variações de iluminação.
Ainda será necessário avaliar como o conjunto se comportará durante longos períodos de operação no campo. Acúmulo de sujeira, gotas sobre a superfície do sensor, vibração, manutenção e calibração são fatores que podem influenciar o desempenho de sistemas de percepção.
Um operador pode acompanhar até oito máquinas
A GUSS desenvolve pulverizadores autônomos para culturas permanentes. Entre os modelos comercializados pela empresa estão o Orchard GUSS, destinado a pomares de maior porte, e o Mini GUSS, utilizado em áreas com espaçamentos menores, incluindo vinhedos.
Segundo a fabricante, um único profissional pode acompanhar uma combinação de até oito pulverizadores simultaneamente por meio de um notebook. O operador monitora o andamento do serviço e pode intervir se o sistema identificar uma situação que exija atenção.
Essa capacidade de monitoramento já é apresentada pela GUSS em suas máquinas atuais e não deve ser atribuída exclusivamente ao novo sensor. A incorporação do lidar pretende ampliar a percepção e a confiabilidade da navegação nas próximas versões.
As informações sobre o funcionamento da frota estão disponíveis no site oficial da GUSS Automation.
Embora sejam chamadas de autônomas, as máquinas continuam exigindo planejamento da operação, abastecimento, manutenção, acompanhamento remoto e definição dos parâmetros de pulverização.
Pulverização será a primeira aplicação
O uso inicial do Rev8 OS0 está previsto para os pulverizadores Orchard GUSS e Mini GUSS. A empresa também avalia aproveitar a mesma arquitetura de autonomia em outras operações realizadas dentro de pomares e vinhedos.
A tecnologia poderá abrir caminho para equipamentos capazes de executar diferentes atividades utilizando mapas tridimensionais e sistemas de detecção de obstáculos. A GUSS, contudo, ainda não informou quais operações serão priorizadas nem quando novas máquinas poderão chegar ao mercado.
O avanço acompanha a busca por soluções capazes de reduzir a exposição direta dos trabalhadores durante a aplicação de produtos, enfrentar a escassez de mão de obra e ampliar a regularidade das operações.
A automação não elimina a necessidade de profissionais. Ela modifica a função do operador, que deixa de conduzir individualmente cada máquina e passa a acompanhar a frota, analisar alertas e tomar decisões sobre o trabalho realizado.
Adoção dependerá de custo e desempenho no campo
Apesar do potencial, o anúncio representa um plano de integração tecnológica, e não a confirmação de que o equipamento já esteja disponível comercialmente nas máquinas da GUSS.
A adoção pelos produtores dependerá de fatores como preço, confiabilidade, facilidade de manutenção, disponibilidade de assistência técnica e capacidade de funcionar em diferentes culturas e condições de terreno.
Também será necessário observar como o sistema diferencia plantas, pessoas, animais, equipamentos e outros obstáculos durante situações reais de pulverização.
A ausência de informações sobre preço e lançamento ainda impede calcular o impacto econômico da novidade. O ganho efetivo deverá ser medido pela redução de interrupções, melhoria da precisão, capacidade operacional, custos de manutenção e segurança alcançada nas propriedades.
Se os resultados previstos forem confirmados, a combinação entre lidar, posicionamento por satélite e softwares de autonomia poderá tornar as máquinas mais preparadas para trabalhar em ambientes agrícolas complexos, nos quais apenas seguir coordenadas de GPS não é suficiente.